Ab sofort verfügbar · Raum Rottweil

Data & ML Engineering

Vom Supercomputer bis zum Roboter – mit Python, verteiltem Rechnen und Datenpipelines.

Ich bin Robin Maurer, Informatiker (M.Sc., KIT), und begeistere mich für Hochleistungsrechnen, Robotik und Deep Learning.

In meiner Masterarbeit habe ich das KI-Wettermodell FourCastNet auf bis zu 64 Grafikkarten verteilt und 72 Konfigurationen auf Klimadaten ausgewertet.

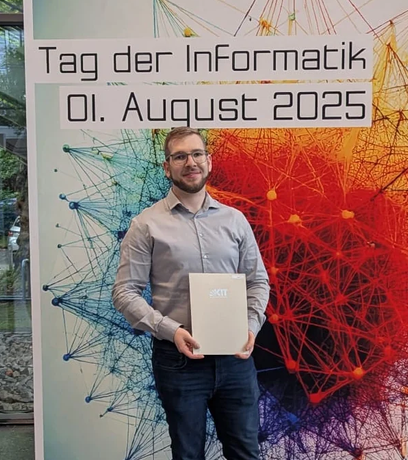
Robin Maurer mit seiner Masterurkunde beim Tag der Informatik am KIT, August 2025
64
Grafikkarten (GPUs) auf dem Supercomputer HoreKa für die Masterarbeit eingesetzt
72
Trainingskonfigurationen gemessen, Overhead nach Kommunikation, Daten und Rechenzeit aufgeschlüsselt
25
AutoML-Frameworks in einer eigenen Testpipeline auf Kubernetes verglichen
1,0
in Verteiltes Rechnen und Parallelrechner (M.Sc. KIT, Gesamtnote 2,0)
01

Ausgewählte Projekte

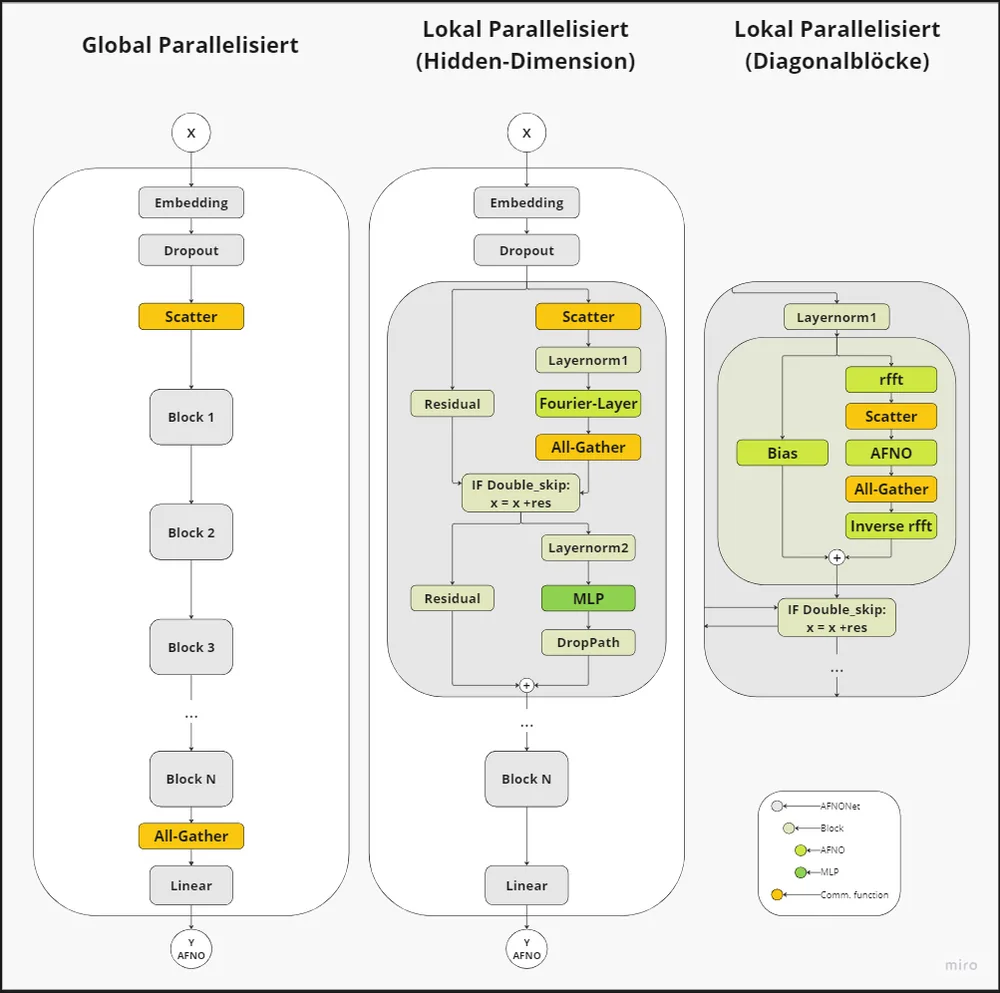
Architekturdiagramm: drei Varianten, das AFNO-Modell mit Scatter- und All-Gather-Schritten auf mehrere GPUs zu verteilen
Die drei untersuchten Parallelisierungsstrategien im AFNO-Backbone. Orange markiert die Kommunikationsschritte zwischen den GPUs. Zum Vergrößern antippen.

Masterarbeit · KIT Scientific Computing Center · 2024–2025

Modellparallelismus für datengetriebene Wettervorhersage

Kurz gesagt: Ich habe untersucht, ob sich ein KI-Wettermodell schneller trainieren lässt, wenn man die Arbeit auf viele Grafikkarten eines Supercomputers verteilt – und gemessen, wo sich das lohnt und wo nicht.

FourCastNet sagt das globale Wetter mit einem Transformer voraus. Die Frage: Lässt sich das Training mit Modellparallelismus besser auf viele GPUs verteilen als mit reinem Datenparallelismus?

  • Python
  • PyTorch
  • torch.distributed
  • MPI
  • Slurm
  • Weights & Biases
Code auf GitHub
Mein Beitrag
Drei modellparallele Strategien in das AFNO-Backbone eingebaut und mit Datenparallelismus kombiniert.
Daten
ERA5-Klimadaten aus dem Copernicus Climate Data Store, aufbereitet von NetCDF zu HDF5.
Ergebnis
Reiner Datenparallelismus bleibt für AFNO am effizientesten; die feingranularen Ansätze erreichen einen geringeren Loss.
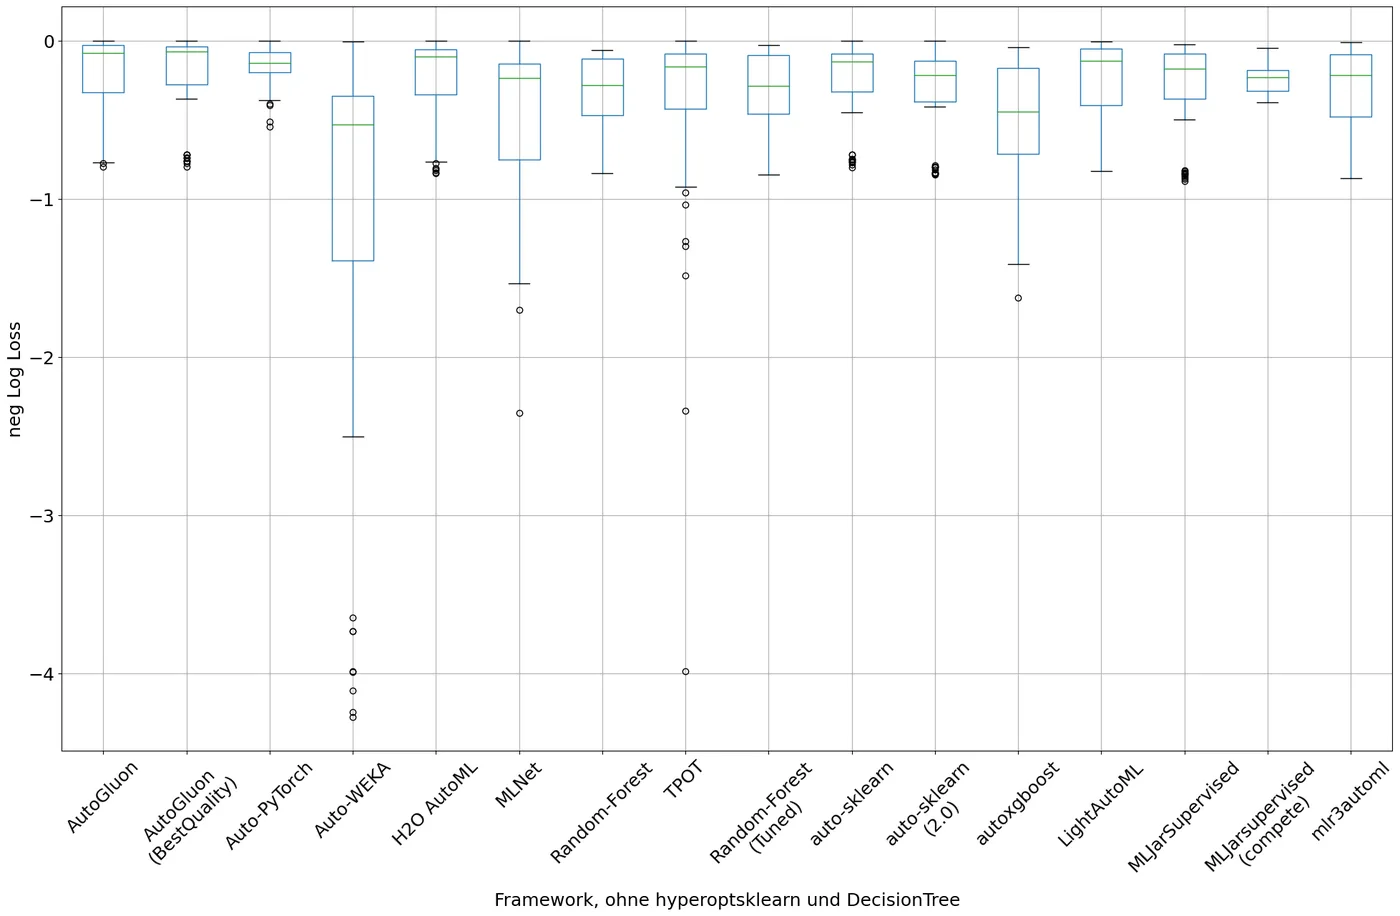
Boxplot: Log Loss der AutoML-Frameworks auf Multiclass-Datensätzen
Ergebnisverteilung je Framework auf den Multiclass-Datensätzen.

Bachelorarbeit · IT-Designers Gruppe · 2022

AutoML-Benchmark auf Kubernetes

Kurz gesagt: Ich habe eine automatische Testumgebung gebaut, in der 25 Werkzeuge für maschinelles Lernen unter gleichen Bedingungen gegeneinander antreten.

Testpipeline mit Polyaxon aufgebaut: Experimente als DAG in YAML, Artefakt-Tracking, Auswertung in Jupyter. Damit 25 AutoML-Frameworks auf einem eigenen Benchmark aus unterschiedlichen Problemarten verglichen.

  • Kubernetes
  • Docker
  • YAML
  • Python
Ergebnisse auf GitHub
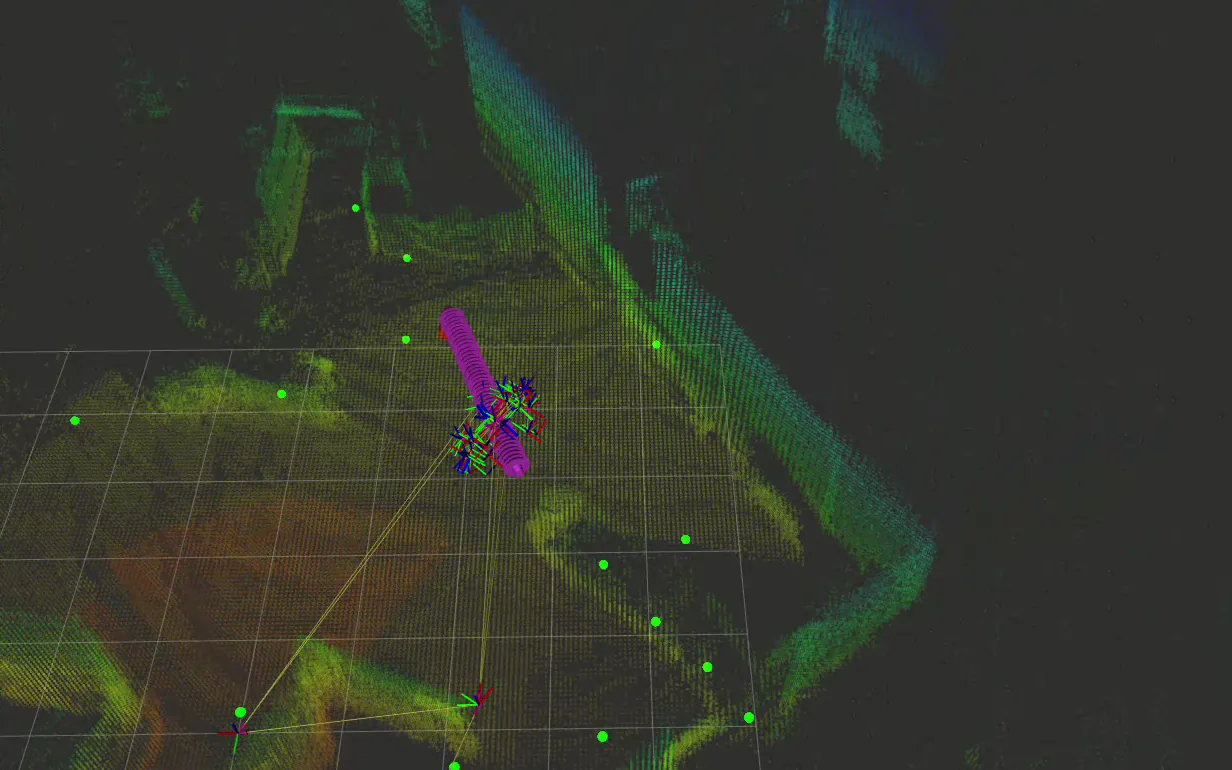
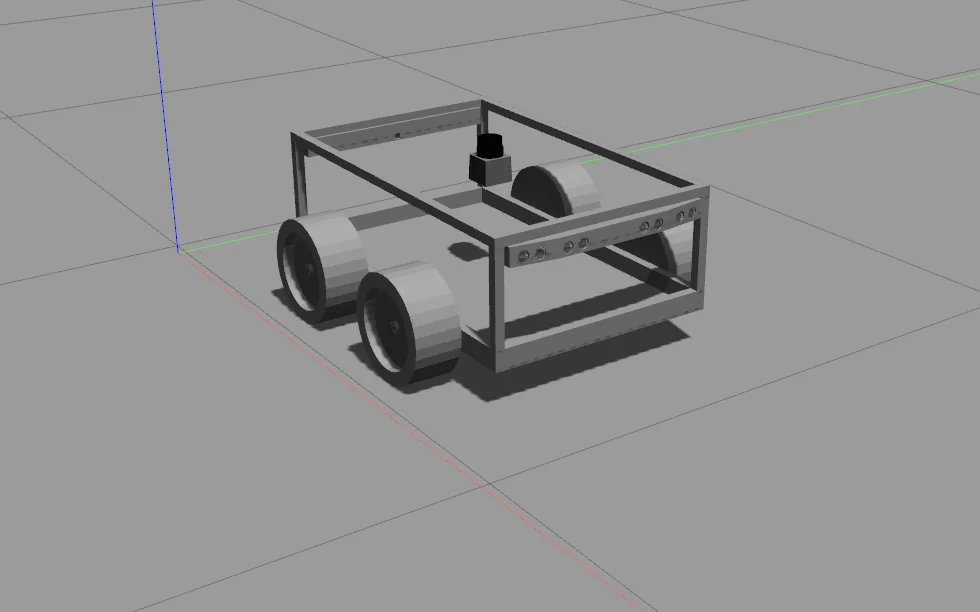
Punktwolkenkarte aus der autonomen Exploration mit dem ANYmal C in RViz Digital Twin des Serviceroboters in der Gazebo-Simulation
Links: Kartierung beim Hide-and-Seek mit ANYmal C (RViz). Rechts: Digital Twin des Serviceroboters (Gazebo).

KIT & IT-Designers · 2021–2025

Autonome Roboter mit ROS

Kurz gesagt: Ich habe Robotern beigebracht, sich selbstständig zurechtzufinden – vom vierbeinigen Laufroboter bis zum umgebauten Schneeräumer.

Laufroboter ANYmal C für ein autonomes Versteckspiel programmiert (Exploration, Erkennung mit YOLOv3). Einen Schneeräumroboter zum Serviceroboter mit SLAM und Digital Twin in Gazebo umgebaut. Am KIT eine Roboterplattform um VDA5050-Steuerung über MQTT erweitert.

  • ROS 2
  • C++
  • Gazebo
  • MQTT
02

Studium

  1. 10/2022 – 03/2025
    M.Sc. Informatik · Karlsruher Institut für Technologie · Note 2,0Vertiefungsrichtungen: Telematik und Kognitive Systeme · Nebenfach: Verkehrswesen
  2. 03/2018 – 08/2022
    B.Eng. Technische Informatik · Hochschule EsslingenSchwerpunkt: cyber-physische Systeme, Sensorik und hardwarenahe Programmierung
03

Praxiserfahrung

  1. 03/2024 – 03/2025
    Wissenschaftliche Hilfskraft · KIT, Institut für Informationsmanagement im IngenieurwesenEntwicklung von ROS-Modulen zur Robotersteuerung über VDA5050 · Inbetriebnahme von Roboter und Digital Twin · Durchführung eines Python-Crashkurses für Studierende
  2. 02/2023 – 02/2024
    Werkstudent · IT-Designers Gruppe, EsslingenMachbarkeitsstudie zu einem firmeneigenen KI-Server: unternehmensweite Befragung, LLM-Vergleich, vier Ausbauvarianten als Entscheidungsgrundlage · Zuvor Entwicklung eines Dashboards für ML-Trainings in einem Schlaf-EKG-Forschungsprojekt
  3. 03/2021 – 06/2022
    Praxissemester, Werkstudent und Bachelorarbeit · IT-Designers GruppeEntwicklung eines autonomen Serviceroboters mit ROS · Konzeption und Umsetzung der Umstellung der Robotersoftware von Rust auf ROS · Aufbau einer AutoML-Testpipeline auf Kubernetes
04

Kenntnisse

Sicher im Einsatz

  • Python
  • PyTorch
  • Linux / Bash
  • Slurm / HPC
  • Docker
  • Kubernetes
  • ROS / ROS 2
  • Git

Erfahrung

  • C++
  • torch.distributed / MPI
  • Weights & Biases
  • Jupyter
  • YAML
  • LaTeX

Grundlagen, aufgefrischt 2026

  • SQL
  • JavaScript
  • MQTT

Deutsch (Muttersprache) · Englisch (verhandlungssicher)

05

Worauf ich hinarbeite

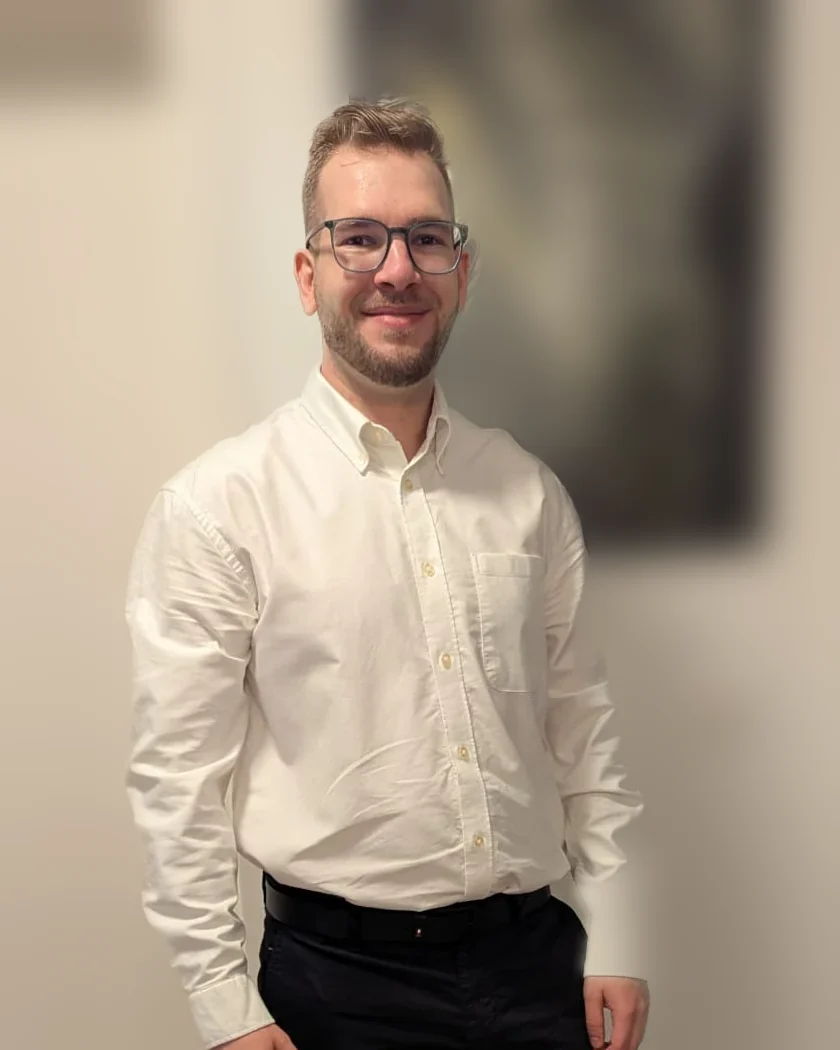
Porträt von Robin Maurer

Am meisten reizen mich Aufgaben, bei denen Daten einem konkreten Zweck dienen – etwa in Klima, Energie und Wetter, in der Forschung oder bei der Digitalisierung im öffentlichen Dienst.

Besonders gern arbeite ich an Systemen, in denen viele Teile zusammenspielen müssen – ob GPUs in einem Rechencluster oder Sensoren in einem IoT-Netz.

Neue Probleme gehe ich zuerst selbst an und arbeite mich dafür gezielt ein. So habe ich zuletzt SQL und JavaScript aufgefrischt und mich in IoT-Datenketten von LoRaWAN bis Grafana eingearbeitet.

Lassen Sie uns sprechen.

Ich bin ab sofort verfügbar und freue mich über Ihre Nachricht.